> ## Documentation Index
> Fetch the complete documentation index at: https://dragonwingdocs.qualcomm.com/llms.txt
> Use this file to discover all available pages before exploring further.
# 使用 cartographer_ros 启用 2D 激光雷达 SLAM
2D 激光雷达 SLAM 示例应用程序基于 `Cartographer`,能够基于 2D 激光雷达传感器完成室内地图构建和定位。它适用于机器人的室内导航。
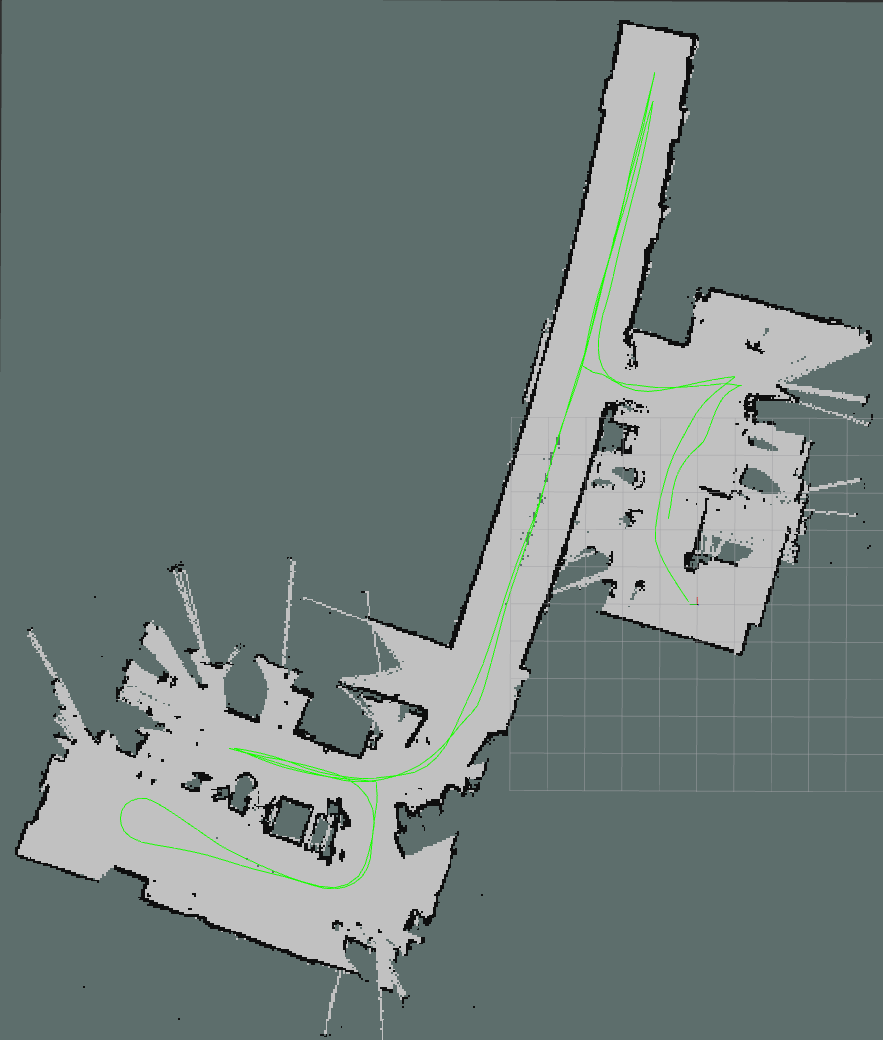
图:2D 激光雷达 SLAM 的示例结果
## `2D lidar SLAM` 的管道流程

图:2D 激光雷达 SLAM 的管道流程
## 2D 激光雷达 SLAM 管道中使用的 ROS 节点
| **ROS 节点** | **描述** |
| :--------------------------------- | :----------------------------------------------------------------------------- |
| `cartographer_node` | 接收 `/scan` 和 `/odom` 话题,执行建图、定位,并保存地图或查询重定位状态。该节点基于 ROS 服务 `qrb_slam_command`。 |
| `cartographer_occupancy_grid_node` | 接收 `cartographer_node` 发送的地图相关话题,并发布 ROS 标准地图(`/static_map`)。 |
## 2D 激光雷达 SLAM 中使用的 ROS 话题/服务
表:2D 激光雷达 SLAM 中使用的 ROS 话题
| ROS 话题 |
类型 |
发布者 |
| `/tracked_pose` |
`geometry_msgs.msg.PoseStamped` |
`cartographer_node` |
| `/tf` |
`tf2_msgs.msg.TFMessage` |
`cartographer_node` |
| `/submap_list` |
`cartographer_ros_msgs.msg.SubmapList` |
`cartographer_node` |
| `/scan_matched_points2` |
`sensor_msgs.msg.PointCloud2` |
`cartographer_node` |
| `/map` |
`nav_msgs.msg.OccupancyGrid` |
`cartographer_occupancy_grid_node` |
表:2D 激光雷达 SLAM 中使用的 ROS 服务
| ROS 服务 |
类型 |
提供者 |
| `/qrb_slam_command` |
`qrb_ros_slam_msgs.srv.SlamCommand` |
`cartographer_node` |
## 前提条件
* 您已按照[为运行示例应用程序设置环境](./set-up-env-for-sample-app)完成 **Set up the device**。
* 连接 RPLIDAR A3M1 的电源和 USB 端口。
## 运行开箱即用的 `2D lidar SLAM`
**注意** 以下配置仅适用于 Qualcomm 的机器人底盘。如果您使用的是自定义或第三方机器人底盘,请跳过此配置步骤,并应用适合您自己机器人底盘的配置。
1. 打开一个连接到设备的新终端。
```bash theme={null}
source /usr/share/qirp-setup.sh
export ROS_DOMAIN_ID=124
```
2. 选择机器人底盘型号。
* 0604 AMR:`robot_base`(默认)
* Mini AMR:`robot_base_mini`
```bash theme={null}
export ROBOT_BASE_MODEL=robot_base_mini
```
3. (可选)如果您没有将超声波传感器连接到 MCB,请禁用超声波紧急停止。
```bash theme={null}
vi /usr/ros/jazzy/share/qrb_ros_robot_base/config/[robot base model file]
# modify ultra_enable: false
```
4. 启动机器人底盘 AMR。
```bash theme={null}
ros2 launch qrb_ros_robot_base robot_base.launch.py
```
在新终端中,运行以下命令。
```bash theme={null}
source /usr/share/qirp-setup.sh
export ROS_DOMAIN_ID=124
ros2 launch rplidar_ros rplidar_a3_launch.py
```
在新终端中,运行以下命令。
```bash theme={null}
source /usr/share/qirp-setup.sh
export ROS_DOMAIN_ID=124
ros2 launch cartographer_ros qrb_2d_lidar_slam.launch.py
```
在新终端中,运行以下命令。
```bash theme={null}
source /usr/share/qirp-setup.sh
export ROS_DOMAIN_ID=124
chmod 777 /usr/ros/jazzy/share/cartographer_ros/scripts/qrb_slam_service_request.sh
bash /usr/ros/jazzy/share/cartographer_ros/scripts/qrb_slam_service_request.sh
```
在上一步打开的终端中,使用键盘发送控制指令,例如启动建图过程。