

使用 AI Hub 和原生 QNN 在 NPU 上实现实时 YOLO 深度估计
Dragonwing · Edge AI
AI Hub / QNN / NPU
使用 AI Hub 和原生 QNN 在 NPU 上实现实时 YOLO 深度估计
使用 AI Hub 对 YOLO 深度模型进行量化,编译为 QNN DLC/上下文文件,通过常驻的 C++ QNN 应用运行,并使用 Python/OpenCV 显示 USB 摄像头的实时深度叠加画面。
Heath Blandford · 2026年7月29日阅读更多 →
在 IQ-9075 NPU 上运行 Pi0.5 VLA
Dragonwing · Qualcomm
机器人
在 Dragonwing IQ-9075 NPU 上运行 Pi0.5 VLA 模型
将 Pi0.5(一个 30 亿参数的视觉-语言-动作模型)从下载到驱动机器人运动,全程运行在 IQ-9075 EVK 的 Hexagon NPU 上 — 1.1 秒动作块,4.3× 实时速度,无 CPU 回退。
Rami Mouro · 2026年7月29日阅读更多 →
在 Dragonwing IQ-9075 上运行 Nemotron Nano
Dragonwing · Qualcomm
AI / ML
在 Dragonwing IQ-9075 上部署 NVIDIA Nemotron Nano
使用 AIMET W4A16 对 Nemotron Nano 进行量化,在 Qualcomm AI Hub 中编译,并通过 Genie/QnnHtp 在 IQ-9075 EVK 上运行。
Eivind Holt · 2026年6月阅读更多 →
Qualcomm Linux 2.0 上的 OTA 更新
Dragonwing · Qualcomm
Qualcomm Linux · OTA
在 Qualcomm Linux 2.0 上交付 OTA 更新,不用牺牲你的周末
构建两个 OSTree 镜像,只刷写一次,然后通过 OTA 将正在运行的 IQ-8275 EVK 升级到新版本,具备回滚保障,增量仅 8 MB。
Raul Muñoz · 2026年6月29日阅读更多 →
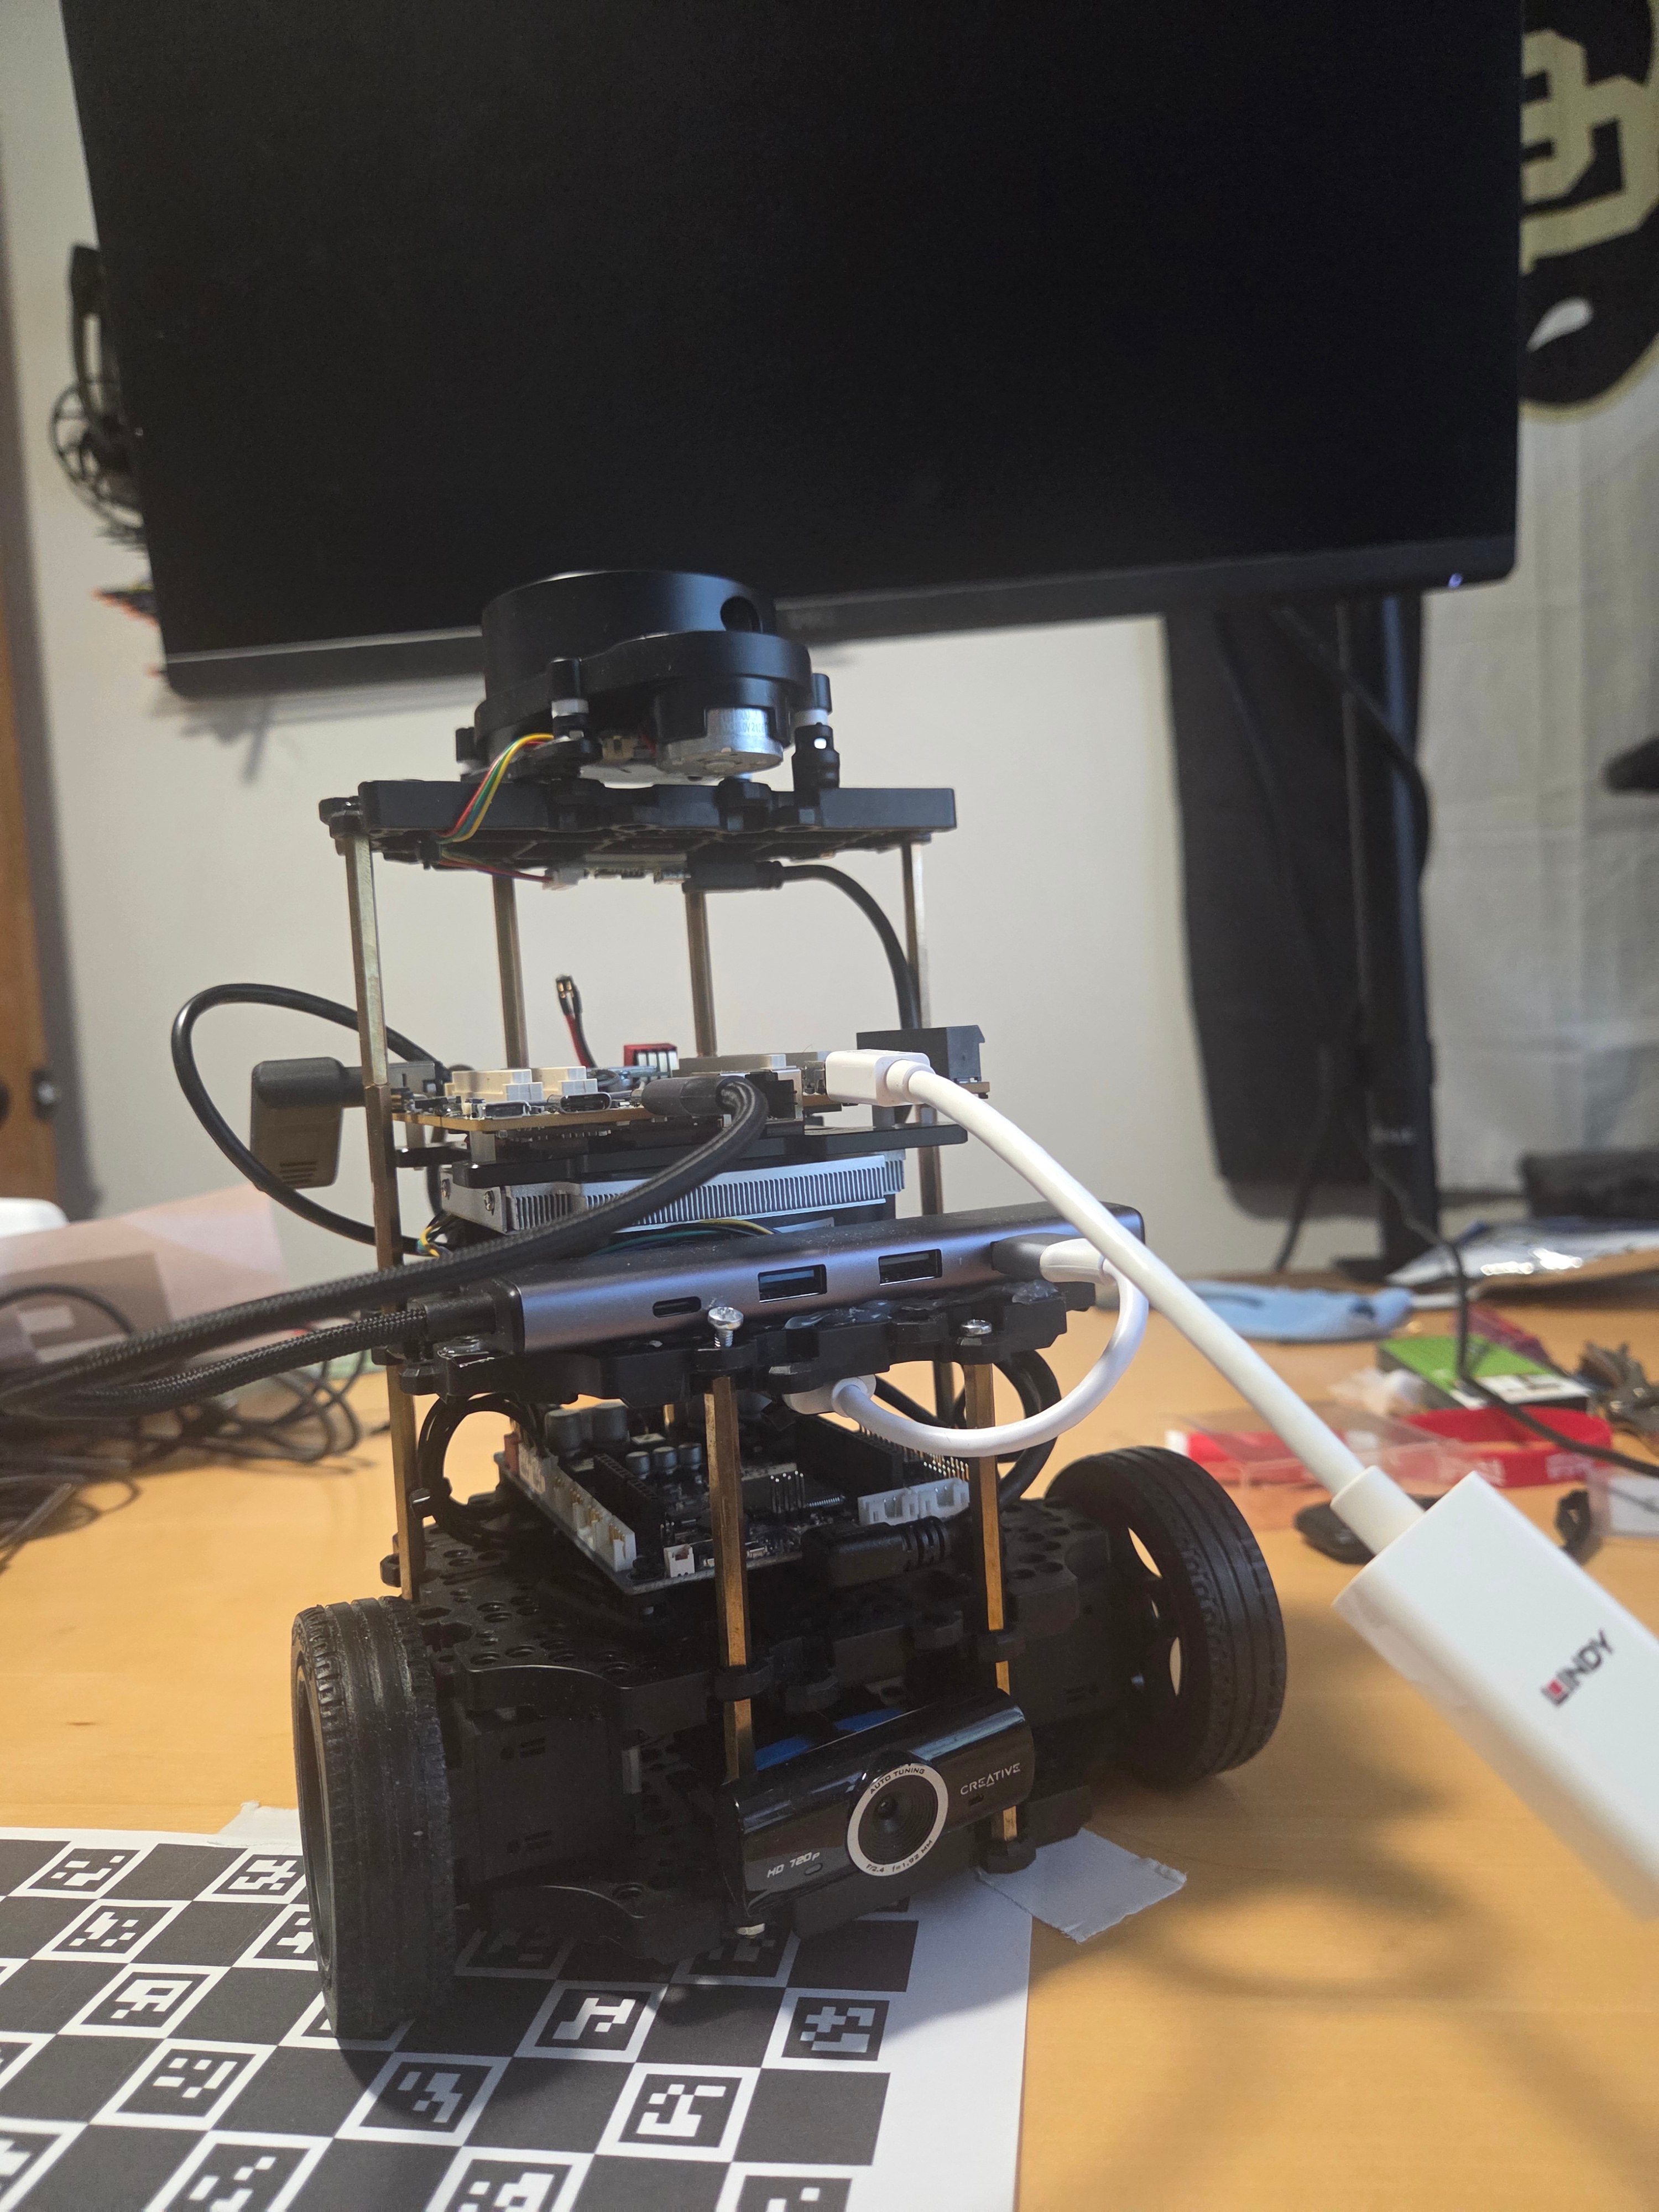
Dragonwing 上的 TurtleBot3
Dragonwing · Qualcomm
机器人
在 Dragonwing 上使用 ROS 2 驱动 TurtleBot3
在 Dragonwing SBC 上启动 TurtleBot3 Burger,使用 Cartographer SLAM 构建地图,并通过 Nav2 实现自主行驶,全部运行在 ROS 2 Jazzy 上。
Rami Mouro · 2026年6月26日阅读更多 →
实时 NPU 监控
Dragonwing · Qualcomm
AI / ML
使用 libqcperf 在 Qualcomm Ubuntu 上进行实时 NPU 监控
使用 libqcperf 在 Qualcomm Ubuntu 上以编程方式获取实时 NPU 利用率数据,包括通过 FastRPC 获取的 Q6、HVX、HMX 和时钟指标。
Sam Freund · 2026年6月30日阅读更多 →
在 IQ8 NPU 上运行 Gemma
Dragonwing · Qualcomm
AI / ML
使用 LiteRT-LM 在 IQ8 NPU 上运行 Gemma-4 E2B
从源码构建 LiteRT-LM,并在 Dragonwing IQ-8275 的 Hexagon NPU 上运行 Google 的 Gemma-4 E2B,从 Ubuntu 原型一路走到 Qualcomm Linux 生产镜像。
Rami Mouro · 2026年6月29日阅读更多 →