

simulation_sample_amr_simple_motion 是一个模拟示例应用,它使用基于 Python 的 ROS 节点在模拟器中控制 QRB 自主移动机器人(AMR)的运动。
QRB ROS Simulation 软件包提供了模拟环境。它允许您通过向 /qrb_robot_base/cmd_vel 话题发布 ROS 消息来控制 QRB AMR 的运动。
注意更多信息请参阅 GitHub 上的 simulation_sample_amr_simple_motion。
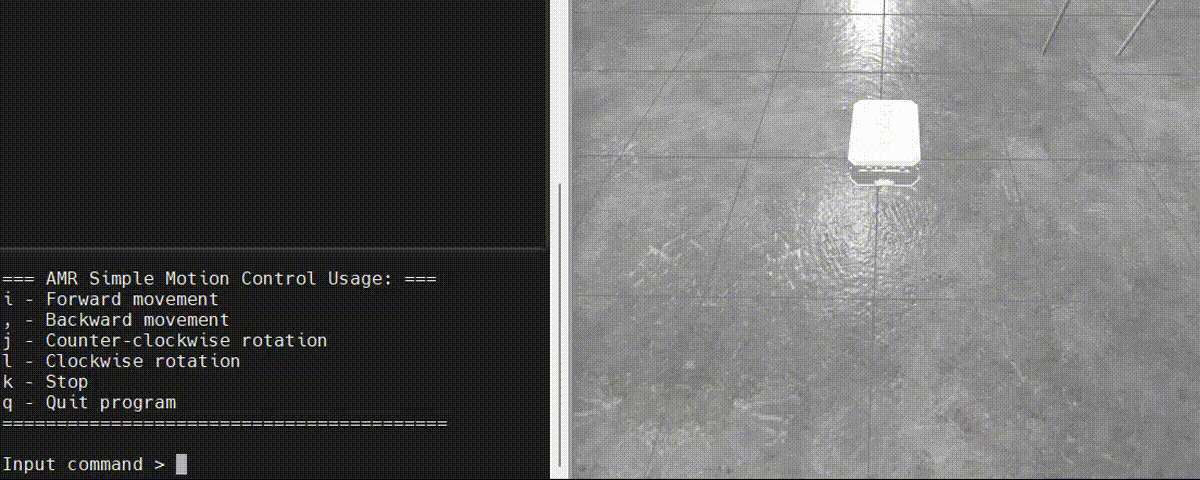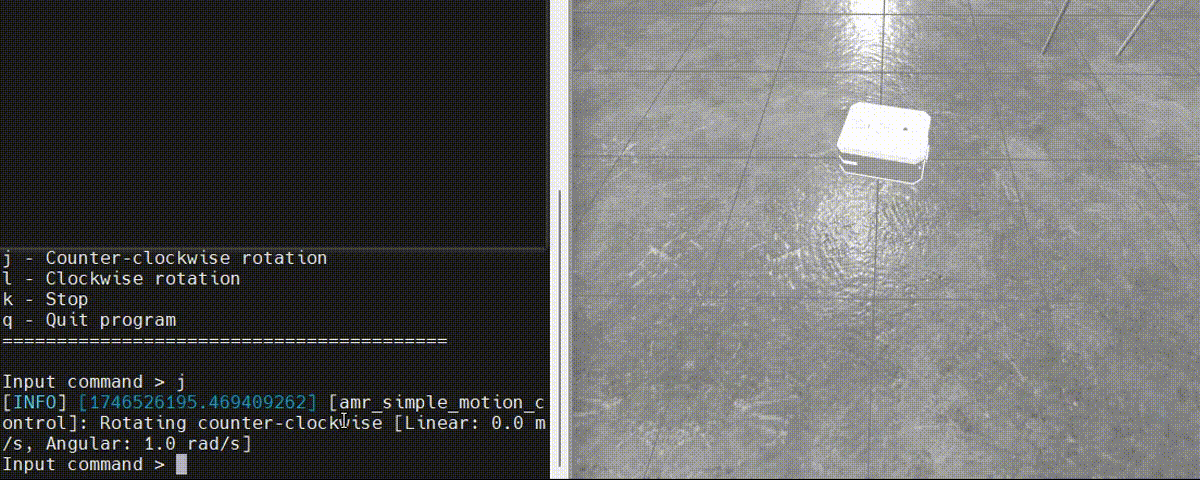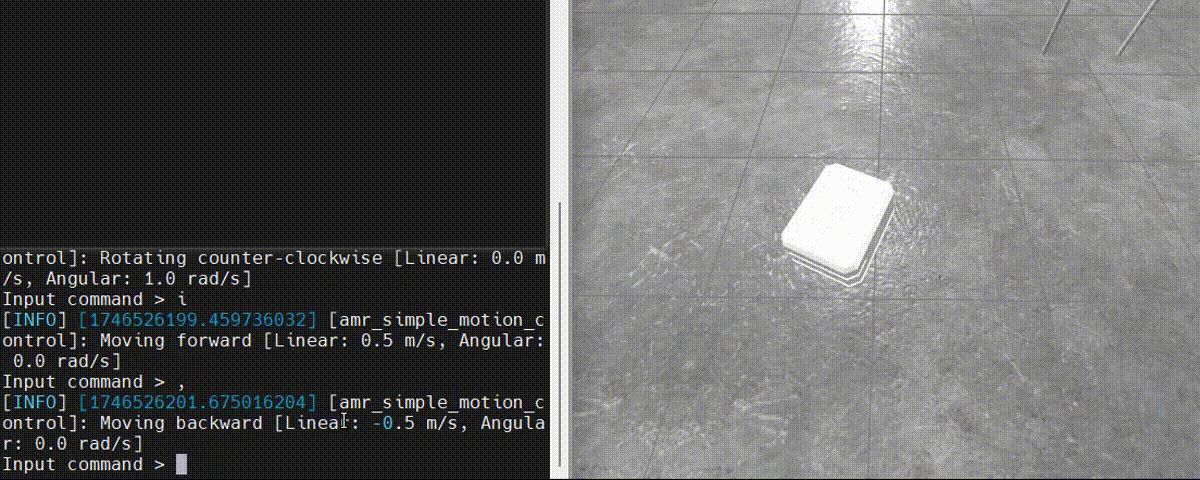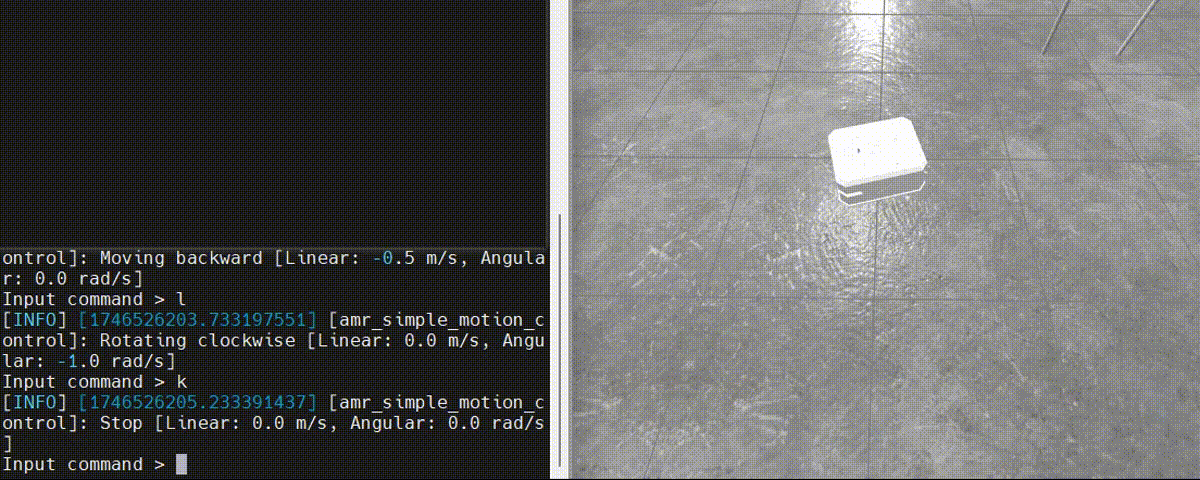
图:在模拟器中控制 AMR 的示例效果
simulation_sample_amr_simple_motion 的管道流程

图:simulation_sample_amr_simple_motion 的管道流程
simulation_sample_amr_simple_motion 管道中使用的 ROS 节点
| ROS 节点 | 描述 |
|---|---|
qrb_ros_simulation | qrb ros simulation 是一个用于搭建 Qualcomm 机器人模拟环境的 ROS 软件包。详情请参阅 QRB ROS Simulation。 |
simulation_sample_amr_simple_motion 管道中使用的 ROS 话题
| ROS 话题 | 类型 | 发布者 | 描述 |
|---|---|---|---|
/qrb_robot_base/cmd_vel | geometry_msgs::msg::Twist | simulation_sample_amr_simple_motion | 表示机器人运动的速度指令。 |
前提条件
您已完成 为运行示例应用设置环境 中的以下设置(跳过 Set up host docker 的设置)。- 设置设备
- 设置主机
设置模拟环境
- 在主机上,按照 QRB ROS Simulation 的 README 完成以下操作,搭建 Qualcomm 机器人模拟环境。确保设备和主机位于同一本地网络中,并且能够通过 ROS 通信相互通信。
- 在 Ubuntu24.04 主机或 Docker 上设置开发环境。
- 从源码构建。
- 在主机上运行 QRB Robot Base AMR。
开箱即用运行 simulation_sample_amr_simple_motion
在开发套件上,运行以下命令:
=== AMR Simple Motion Control Usage: === 开头的日志。
然后,您可以输入运动控制命令,并在主机上的模拟器中查看 QRB AMR 的运动状态。
构建并运行 simulation_sample_amr_simple_motion
-
在主机的终端中,运行以下命令:
注意
<qir_version>:QIR SDK 的版本,请参阅 QIR SDK 2.0 发行说明。<qir_decompressed_path>:QIR SDK 解压后的路径。
- 构建示例应用项目。
- 打包示例应用并推送到设备。
-
在开发套件上,运行以下命令:
- 安装示例应用。
- 按照 开箱即用运行 simulation_sample_amr_simple_motion 中的步骤运行示例应用。
- 安装示例应用。