

Cartographer,能够基于 2D 激光雷达传感器完成室内地图构建和定位。它适用于机器人的室内导航。
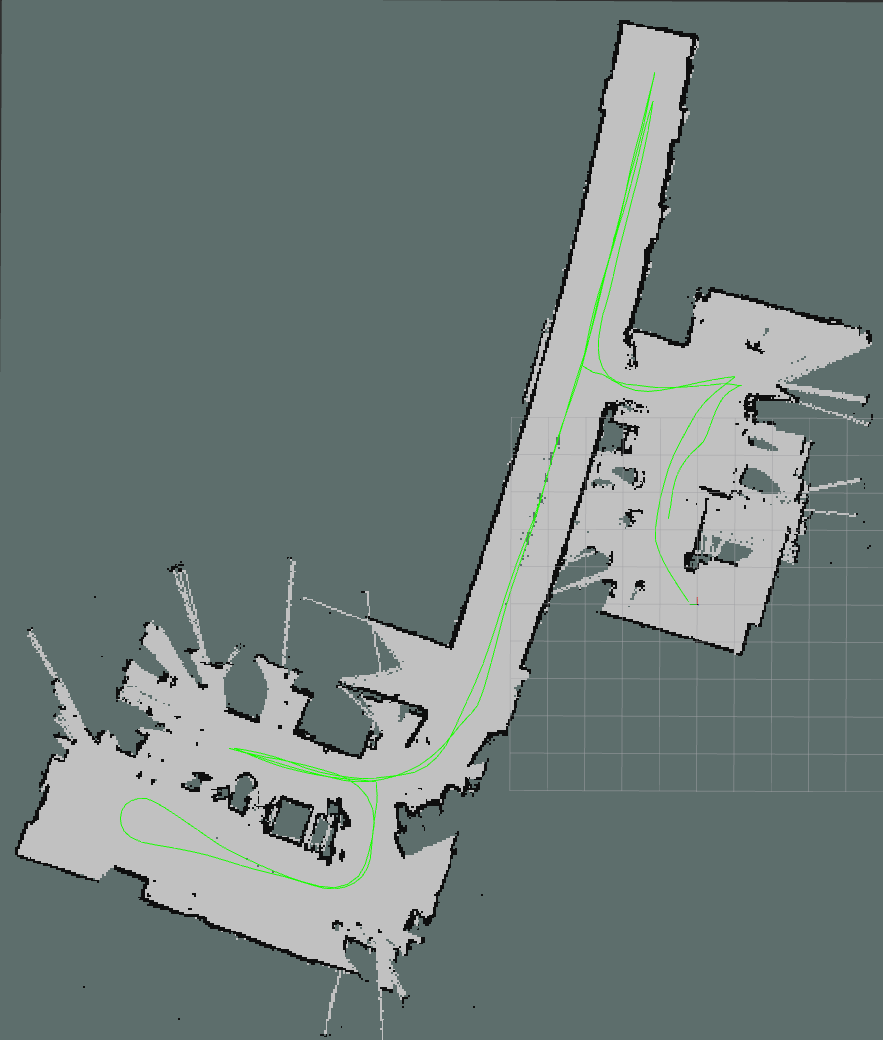
图:2D 激光雷达 SLAM 的示例结果
2D lidar SLAM 的管道流程

图:2D 激光雷达 SLAM 的管道流程
2D 激光雷达 SLAM 管道中使用的 ROS 节点
2D 激光雷达 SLAM 中使用的 ROS 话题/服务
表:2D 激光雷达 SLAM 中使用的 ROS 话题
| ROS 话题 | 类型 | 发布者 |
|---|---|---|
/tracked_pose | geometry_msgs.msg.PoseStamped | cartographer_node |
/tf | tf2_msgs.msg.TFMessage | cartographer_node |
/submap_list | cartographer_ros_msgs.msg.SubmapList | cartographer_node |
/scan_matched_points2 | sensor_msgs.msg.PointCloud2 | cartographer_node |
/map | nav_msgs.msg.OccupancyGrid | cartographer_occupancy_grid_node |
表:2D 激光雷达 SLAM 中使用的 ROS 服务
| ROS 服务 | 类型 | 提供者 |
|---|---|---|
/qrb_slam_command | qrb_ros_slam_msgs.srv.SlamCommand | cartographer_node |
前提条件
- 您已按照为运行示例应用程序设置环境完成 Set up the device。
- 连接 RPLIDAR A3M1 的电源和 USB 端口。