

ocr_service 示例应用程序启用一项提供光学字符识别 (OCR) 功能的服务。
它从 ROS 系统捕获图像话题,并通过 ocr_topic 发布结果。
ocr_service 的管道流程
下图展示了基本消息和数据传输通道,以及相关的客户端/服务器和 ROS 节点。

图:ocr_service 管道
ocr_service 管道中使用的 ROS 节点
ocr_service 管道中使用的 ROS 话题
| ROS 话题 | 消息类型 | 发布/订阅方 | 描述 |
|---|---|---|---|
/image_topic_name | <sensor_msgs.msg.Image> | 订阅来自其他节点的图像 | 要处理的图像。 |
/ocr_image_topic_name | <std_msgs.msg.String> | 由 ocr-rosnode 发布 | 发布 OCR 结果。 |
前提条件
您已按照设置运行示例应用程序的环境完成了设置设备。运行开箱即用的 ocr_service
-
启动三个终端,并在每个终端中运行以下命令,在设备上设置 QIR SDK 和 ROS2 环境。
ROS_DOMAIN_ID的取值范围:[0, 232] -
在终端 1 中,启动
ocr_server。 -
在终端 2 中,将图像推送到设备并运行
ocr_testnode。 -
在终端 3 中,运行
ocr_client。您将看到以下日志: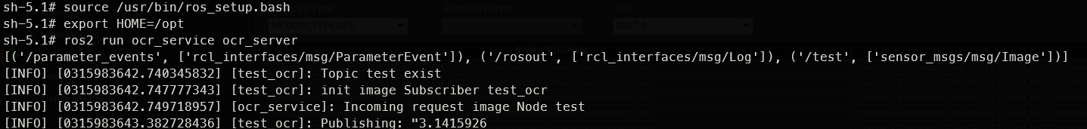
构建并运行 ocr_service
- 在主机上构建 QIR SDK 提供的
ocr_msg和ocr_service。 - 将
ocr_msg和ocr_service推送到设备。 - 按照运行开箱即用的 ocr_service 中的步骤在设备上运行
ocr_service。